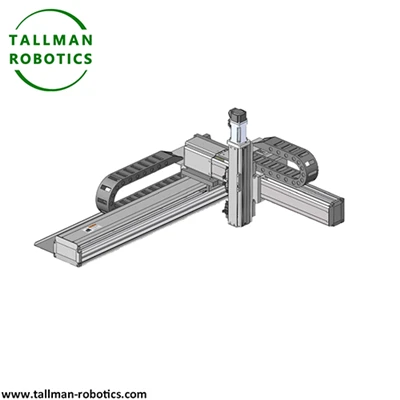
Cartesian Robot Module yog dab tsi?
Cartesian Robot Module yog Modular XYZ Linear Robotic Motion Unit.
Lub Cartesian neeg hlau module yog ib qho modular robotic motion unit tsim rau kev lag luam automation. Nws txais yuav orthogonal XYZ linear axis layout kom xa spatial linear motion. Tsis zoo li kev sib koom tes neeg hlau, nws siv cov lus txhais ncaj qha rau cov cuab yeej thiab qhov chaw ua haujlwm. Ntxiv mus, nws nta intuitive coordinate motion logic rau cov kev pab cuam yooj yim xa mus. Nws ua haujlwm raws li tus qauv tsev thaiv rau gantry thiab tuav cov tshuab neeg hlau.
Core Structural Composition
Ua ntej, qhov module no koom ua ke ywj siab X, Y, Z linear ib leeg -axis units. Nws txais yuav nruj aluminium ncej brackets los txhim kho orthogonal axis txoj hauj lwm. Meanwhile, nws equips nplooj siab linear guides kom stabilize txhua axis mus taug kev.
Tsis tas li ntawd, nws nqa cov khoom sib txuas sib txuas rau cov zis tawm tsis tu ncua. Tsis tas li ntawd, nws khaws cov qauv kawg -effector mounting interfaces. Thaum kawg, nws siv kev sib koom ua ke txuas txuas txuas ntxiv kom yooj yim rau kev sib koom ua ke ntawm cov neeg hlau.
Qhov txawv ntawm lwm cov neeg hlau: Cartesian Robot vs. SCARA/Delta Robot
|
Hom kev ua kis las |
Motion hom |
Qhov zoo |
Qhov tsis zoo |
Tej kev siv |
|
Cartesian |
ncaj kab X / Y / Z siab precision |
High rigidity, yooj yim programming |
Qhov chaw loj ua hauj lwm, qeeb ceev |
CNC, 3D luam ntawv, tshuaj xyuas |
|
SCARA |
Kev sib hloov + linear (XY + Z) |
Kev nrawm nrawm, haum rau kev ua haujlwm hauv kev ua haujlwm |
Txwv Z-axis taug kev |
Kev sib dhos thiab sorting |
|
Delta (pib) |
peb caj npab parallel motion |
Ultra siab ceev, lub teeb load |
Qhov chaw ua haujlwm me me, tsawg precisio |
Ntim, sorting |
Ntawm no, peb qhiaCartesian Robot Module los ntawmTallMan Roboticsraws li nram no:
Zoo siab txais tos saib ntau qhov project lossis mus saib peb lub vev xaib video los ntawm Youtube:https://www.youtube.com/@tallmanrobottics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-FEZ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Qauv ntawm Txhua Axis |
Qauv ntawm Txhua Axis |
Qauv ntawm Txhua Axis |
||||||
|
X axis |
Y Axis |
Z axis |
X axis |
Y Axis |
Z axis |
X axis |
Y Axis |
Z axis |
|
TM 100 |
TM 45 |
TIAB SA 135 |
TM 100 |
TM 100 |
TSI 150 |
TIAB SA 135 |
TIAB SA 135 |
|
|
TM 100 |
twm 62 |
TIAB SA 135 |
TIAB SA 135 |
TM 100 |
TM 200 |
TM 100 |
twm 62 |
|
|
TM 100 |
TM 100 |
TM 45 |
TIAB SA 135 |
TIAB SA 135 |
TIAB SA 135 |
TM 200 |
TM 100 |
TM 100 |
|
TM 100 |
TM 100 |
twm 62 |
TSI 150 |
twm 62 |
TM 200 |
TIAB SA 135 |
TM 100 |
|
|
TM 100 |
TM 100 |
TM 100 |
TSI 150 |
TM 100 |
twm 62 |
TM 200 |
TSI 150 |
TM 100 |
|
TIAB SA 135 |
twm 62 |
TSI 150 |
TM 100 |
TM 100 |
TM 200 |
TSI 150 |
TIAB SA 135 |
|
|
TIAB SA 135 |
TM 100 |
twm 62 |
TSI 150 |
TIAB SA 135 |
TM 100 |
|||
|
Qauv ntawm Txhua Axis |
Qauv ntawm Txhua Axis |
Qauv ntawm Txhua Axis |
||||||
|
X axis |
Y Axis |
Z axis |
X axis |
Y Axis |
Z axis |
X axis |
Y Axis |
Z axis |
|
TM 100 |
TM 45 |
TIAB SA 135 |
TM 100 |
TM 100 |
TSI 150 |
TIAB SA 135 |
TIAB SA 135 |
|
|
TM 100 |
twm 62 |
TIAB SA 135 |
TIAB SA 135 |
TM 100 |
TM 200 |
TM 100 |
twm 62 |
|
|
TM 100 |
TM 100 |
TM 45 |
TIAB SA 135 |
TIAB SA 135 |
TIAB SA 135 |
TM 200 |
TM 100 |
TM 100 |
|
TM 100 |
TM 100 |
twm 62 |
TSI 150 |
twm 62 |
TM 200 |
TIAB SA 135 |
TM 100 |
|
|
TM 100 |
TM 100 |
TM 100 |
TSI 150 |
TM 100 |
twm 62 |
TM 200 |
TSI 150 |
TM 100 |
|
TIAB SA 135 |
twm 62 |
TSI 150 |
TM 100 |
TM 100 |
TM 200 |
TSI 150 |
TIAB SA 135 |
|


Technical Features & Functional Advantages
|
Yam khoom |
Technical Feature |
Core Function |
Application Advantage |
|---|---|---|---|
|
Motion Logic |
Cartesian kev tswj hwm-raws li linear txav |
Nrhiav cov hom phiaj los ntawm kev sib koom ua ke XYZ intuitive |
Tsawg tus neeg hlau programming thiab debugging nyuaj |
|
Cov khoom vaj khoom tsev |
Modular orthogonal axis ua ke |
Txhawb kev hloov pauv axis stroke thiab layout txuam |
Kho ntau hom kev lag luam robotic chaw ua haujlwm |
|
Kev ua haujlwm zoo |
Stable rov hais dua linear translation |
Ua kom zoo ib yam spatial positioning |
Haum ntev - voj voog batch neeg hlau ua haujlwm |
|
Qhov System Adaptation |
Universal robotic docking qauv |
Txuas nrog cov txiaj ntsig zoo sib xws tsis tu ncua |
Yooj yim rau kev caimized robotic automation txawj tej yam ntxiv |
Cov lus nug nquag
Q1: Dab tsi txawv Cartesian neeg hlau module los ntawm ib txwm muaj ntau-axis linear systems?
Nws yuav siv sij hawm robotic kawg-effector ua haujlwm raws li lub hom phiaj tseem ceeb tsim. Nws phim cov grippers thiab sojntsuam ncaj qha rau kev ua haujlwm neeg hlau. Nws siv cov kev sib koom ua ke ntawm kev sib koom ua ke los koom ua ke kev tswj hwm, tsis zoo li cov kab ke sib koom ua ke tsom mus rau ib qho -axis tso zis tawm.
Q2: Puas yog Cartesian neeg hlau module yooj yim rau kev koom ua ke rau hauv kev cai automation khoom?
Yog lawm. Tus qauv qauv qauv txhawb nqa pub dawb stroke thiab axis ua ke hloov kho. Nws reserves universal mechanical thiab hluav taws xob interfaces. Nws txuas seamlessly nrog mainstream robotic controllers thiab execution accessories.
Q3: Dab tsi cov xwm txheej tseem ceeb haum rau Cartesian neeg hlau module zoo tshaj?
Nws haum rau cov khoom siv hluav taws xob tuav, kev tshuaj xyuas cov khoom gantry, automated packing positioning, me workpiece sorting and fixed -space robotic pick-and-place automation scenarios.
Q4: Puas yog orthogonal axis layout cuam tshuam rau lub module txoj kev ruaj ntseg?
: Tsis yog. Lub thav duab ruaj khov ua kom muaj qhov ntsug thiab sib npaug ntawm txhua qhov axis. Cov qauv qhia kev ywj pheej tshem tawm kev cuam tshuam kev txav. Nws tuav txoj haujlwm du thiab muaj tseeb nyob rau lub sijhawm ntev - ua haujlwm cyclic.
Q5: Dab tsi yog daim ntawv thov tseem ceeb ntawm Cartesian robot module?
Nws tsuas yog hloov kho qhov chaw ua haujlwm zoo li qub. Nws tsis tuaj yeem ua tiav qhov hloov pauv hloov pauv thiab sib koom ua ke sib koom ua ke zoo li articulated robots. Nws tsis haum rau ultra-kev ua haujlwm tsis tu ncua ntawm cov neeg hlau.
Cim npe nrov: Tuam Tshoj cartesian neeg hlau module manufacturers, lwm tus neeg, Hoobkas